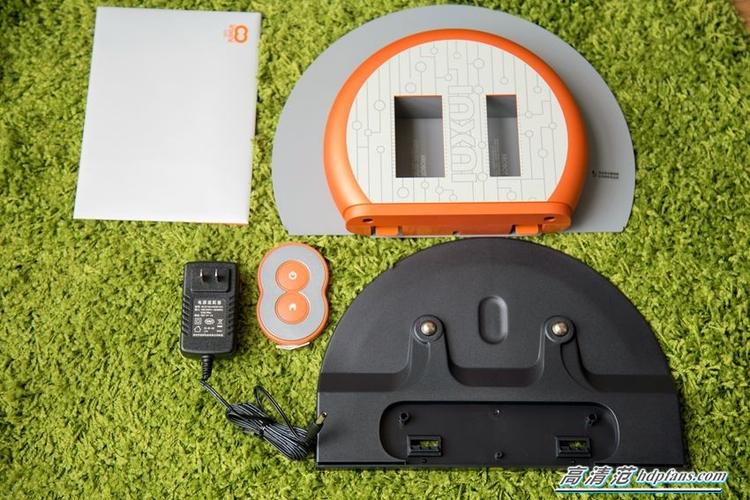
扫地机器人发展到今天,早已过了“随机乱撞”的蛮荒时代。“会思考”考验的是导航与算法,“懂眼色”考验的是传感器融合与场景理解。INXNI(以内)作为清洁电器领域的新锐品牌,在这两个维度上给出了自己的答案。本文将从机器人的感知、决策、执行逻辑讲起,并盘点它的周边配件体系,回答它到底如何做到既聪明又体贴。\n\n一、会思考:导航与算法如何让机器人“不迷路”\n\nINXNI以内导航扫地机器人的核心在于多传感器融合的导航系统。它通常采用激光雷达(LDS)作为主传感器,辅以陀螺仪、加速度计、里程计以及视觉传感器。开机后地宝先快速旋转扫描房间轮廓,通过SLAM(即时定位与建图)算法生成厘米级精度的2D或3D地图。[bg]通过激光测距,机器能建立网格化地图[b],而不是简单地“撞到才转向”。\\n\\n“会思考”的第二个表现是路径规划。INXNI内机搭载类似弓字形清扫路径的逻辑:沿墙探边--> \(弓字覆盖)->分区→根据房间逐块清扫;需要复扫时因地图存在则先参考已有图形而不是重开一张。顶配型号还会有dToF或AI视觉识别障碍类型,例如数据依托ToF也常常结合双目视觉对低矮 家具 家具在桌腿.低反射体要特征融合作为一层细分判别机制从而提高虚拟测绘延仲反应。。INXNI部分机型还用超30类AI物体识别对应不同清扫策略:见到》电线便识杂物湿→延为重度污染提起到到LDS地图增量 标记虚拟窄墙不再无掉(脏)。地面灰尘调减,循环减速绕过而非直走方便提高清净。#\n
会思考还懂眼色 INXNI以内导航扫地机器人如何做?机器人及周边配件全解析
如若转载,请注明出处:http://www.qwautom.com/product/13.html
更新时间:2026-09-29 17:12:54
产品列表
PRODUCT
----------------